Cirurgia robótica de quadril: o robô MAKO opera sozinho?
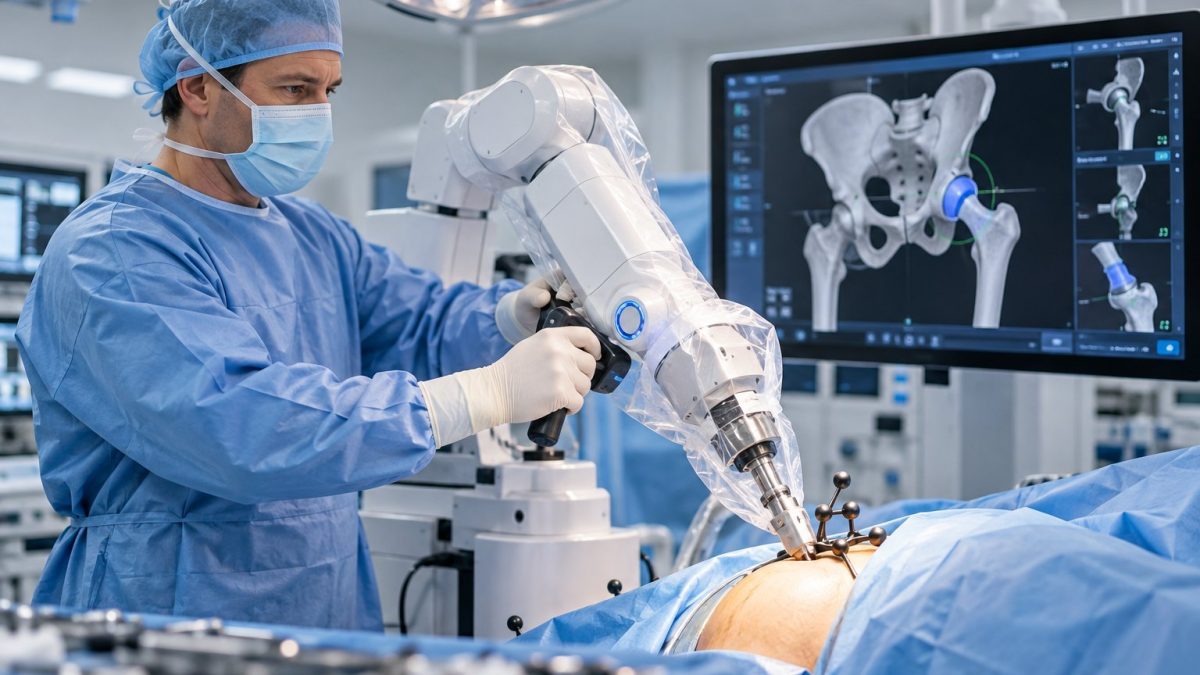
Cirurgia robótica do quadril é a artroplastia realizada com auxílio de um braço robótico que executa, sob controle do cirurgião, o planejamento feito antes do procedimento. A palavra “robô” costuma gerar a imagem de uma máquina operando enquanto o médico observa, e essa é a primeira dúvida que preciso esclarecer.
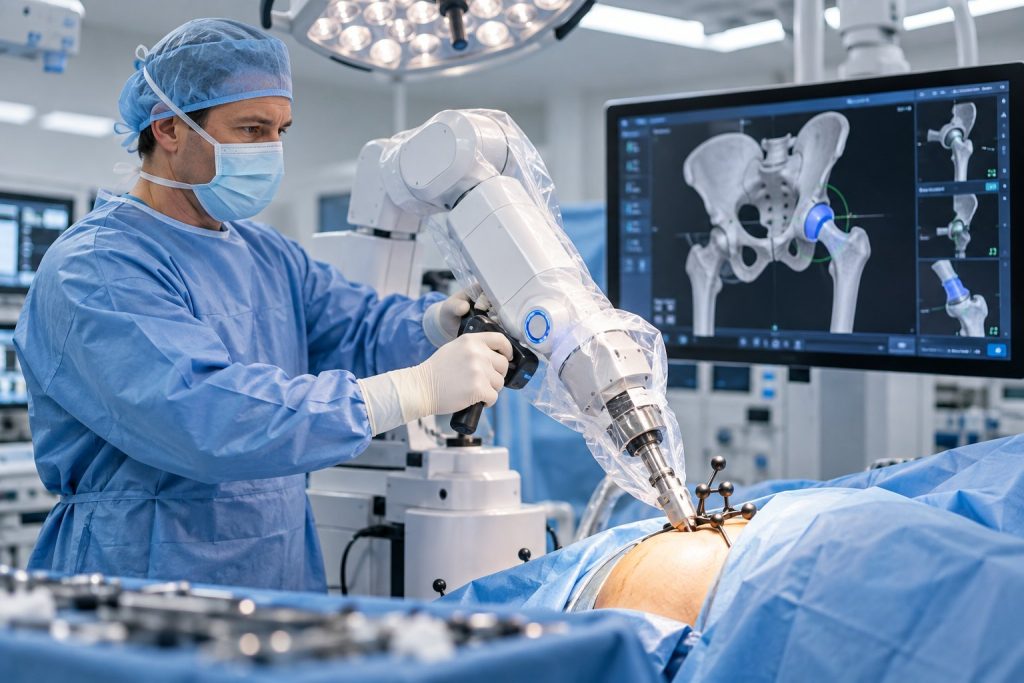
No post de hoje, vou mostrar a você o que o robô faz, o que ele não faz, qual é a minha participação em cada etapa e por que essa tecnologia mudou a forma de planejar e executar a prótese de quadril.
Resposta curta: não, o robô não opera sozinho
O robô MAKO é um braço robótico que eu controlo durante toda a cirurgia. Cada movimento dele acontece com a minha mão guiando o braço. O que ele faz é executar, com uma precisão que a mão humana sozinha não alcança, o plano que eu defini antes da cirurgia. Pense nele como um instrumento de altíssima precisão.
Tudo começa antes da sala de cirurgia
A cirurgia robótica do quadril começa dias antes, com uma tomografia. A partir dela, o sistema constrói um modelo tridimensional da bacia e do fêmur do paciente, com as medidas exatas da sua anatomia. Sobre esse modelo, eu faço o planejamento: escolho o tamanho de cada componente da prótese, defino o ângulo em que a cúpula será posicionada no acetábulo, a profundidade, a orientação da haste no fêmur e o comprimento final da perna.
Esse planejamento virtual é uma das maiores vantagens. Na cirurgia convencional, muitas dessas decisões são tomadas dentro da sala, com base na radiografia e na experiência. Com o robô, eu chego na cirurgia com o plano pronto e testado no computador, sabendo exatamente o que vou encontrar.
O que acontece durante a cirurgia
Na sala, o primeiro passo é o registro: eu toco com um instrumento diversos pontos do osso do paciente, e o sistema alinha o modelo tridimensional com o quadril real, na posição em que ele está na mesa. A partir daí, o robô sabe exatamente onde cada estrutura está.
Quando chega o momento de preparar o acetábulo, eu seguro o braço robótico, que carrega a fresa, e conduzo o movimento. O robô cria um limite virtual: dentro da área planejada, o instrumento se move livremente sob meu comando; se eu tentar ultrapassar esse limite, o braço resiste e para. Isso impede que se retire osso além do necessário e garante que a cúpula seja posicionada no ângulo exato do planejamento.
Depois, o sistema me mostra em tempo real a posição dos componentes, o comprimento da perna e a tensão dos tecidos, e eu ajusto o que for preciso antes de finalizar.
Neste vídeo, mostro como funciona a cirurgia robótica do quadril com o robô MAKO e respondo se o robô faz a cirurgia sozinho:
Por que a precisão importa tanto no quadril
O posicionamento da cúpula do acetábulo tem dois ângulos, chamados inclinação e anteversão. Existe uma faixa considerada segura para esses ângulos. Quando a cúpula fica fora dessa faixa, aumentam os riscos de a prótese deslocar, de haver atrito anormal entre os componentes e de desgaste precoce. Estudos mostram que, na cirurgia convencional, uma parcela relevante das cúpulas fica fora da zona ideal, mesmo nas mãos de cirurgiões experientes. Com a robótica, essa proporção cai de forma expressiva.
Outro ponto é o comprimento da perna. Uma diferença de alguns milímetros entre as pernas depois da cirurgia é uma das queixas mais frequentes de pacientes operados pelo método convencional. O robô mede isso durante a cirurgia e me permite corrigir antes de terminar.
O que muda para o paciente
Na prática, a cirurgia robótica do quadril busca uma prótese posicionada de forma mais fiel ao planejamento, com preservação de osso, menor agressão aos tecidos ao redor e menor chance de diferença de comprimento das pernas. Isso tende a se traduzir em recuperação mais confortável e em maior previsibilidade do resultado. A durabilidade das próteses modernas já é muito boa, e a expectativa é que um posicionamento mais preciso ajude a manter esse desempenho ao longo dos anos.
Vale dizer com honestidade: a robótica é uma ferramenta, e os resultados de longo prazo ainda estão sendo acompanhados pelos estudos. O que já está bem estabelecido é a maior precisão do posicionamento. E precisão, no quadril, é o que sustenta o resultado ao longo do tempo.
Quem pode fazer a cirurgia robótica do quadril
A maioria dos pacientes com indicação de prótese total de quadril pode ser operada com auxílio robótico. Ela é especialmente útil em casos de anatomia alterada, como displasia e sequelas de fratura, em que o planejamento tridimensional faz diferença. Como o robô depende da tomografia prévia, existe uma etapa a mais no preparo. No Hospital Moinhos de Vento, onde coordeno o Grupo de Cirurgia do Quadril, contamos com essa tecnologia desde o fim de 2024.
A experiência do cirurgião continua no centro
O julgamento clínico, a indicação correta, o acesso cirúrgico cuidadoso, o manejo dos tecidos e a decisão sobre o tipo de prótese continuam sendo responsabilidade do cirurgião. O que a tecnologia oferece é a certeza de que o plano que eu construí será executado com a precisão que eu quero. É a experiência guiando a máquina.
Se você tem indicação de prótese de quadril e quer entender se a cirurgia robótica é uma opção para o seu caso, agende uma consulta. Vou avaliar seus exames e explicar cada etapa do planejamento.
Dr. Cristiano Diesel
Ortopedista e especialista em cirurgia do quadril | CRM/RS 27.196 | RQE 17.735
Rua 24 de Outubro, 1440, sala 1004, Independência, Porto Alegre, RS
YouTube: Entendendo Quadril | Instagram: @entendendo_quadril