Cirurgia de quadril: o que a robótica implementou na tecnologia atual?
Nos vinte anos em que me dedico à cirurgia do quadril, vi a prótese evoluir em materiais, em desenho e em técnica. Mas nenhuma mudança alterou tanto o jeito de planejar e executar a cirurgia quanto a chegada da robótica. No post de hoje, quero ajudar você a entender o que a tecnologia trouxe de concreto, de onde ela veio e o que ela representa na prática para quem vai operar o quadril agora.
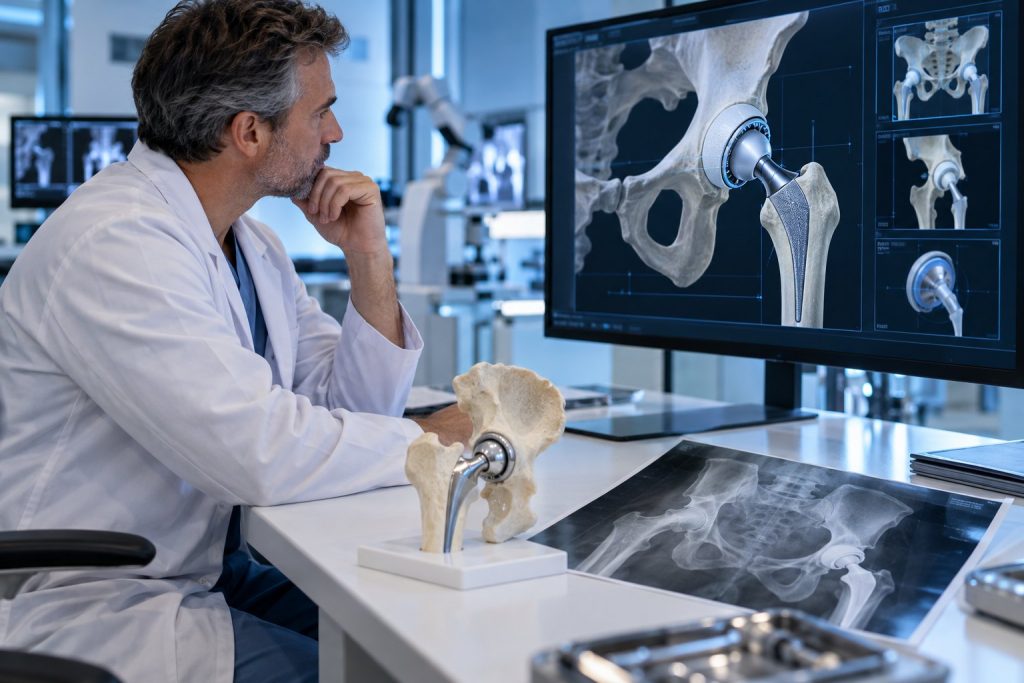
Um pouco de história: da mão livre ao planejamento digital
Durante décadas, a artroplastia de quadril foi feita inteiramente com base na radiografia e na experiência do cirurgião. O planejamento era desenhado sobre o filme, com réguas e gabaritos transparentes, e o posicionamento dos componentes dependia de referências visuais dentro da sala. Cirurgiões experientes alcançavam bons resultados, mas a variabilidade era real: dois quadris operados pelo mesmo médico podiam ficar com ângulos diferentes.
A partir dos anos 1990, surgiram os sistemas de navegação assistida por computador, que usam sensores para mostrar em tempo real a posição dos instrumentos em relação ao osso. Foi o primeiro passo para reduzir essa variabilidade. Depois vieram o planejamento sobre tomografia, com modelos tridimensionais, e por fim os sistemas robóticos, que integram tudo isso e ainda controlam fisicamente a execução do plano.
O que a robótica implementou na cirurgia do quadril, na prática
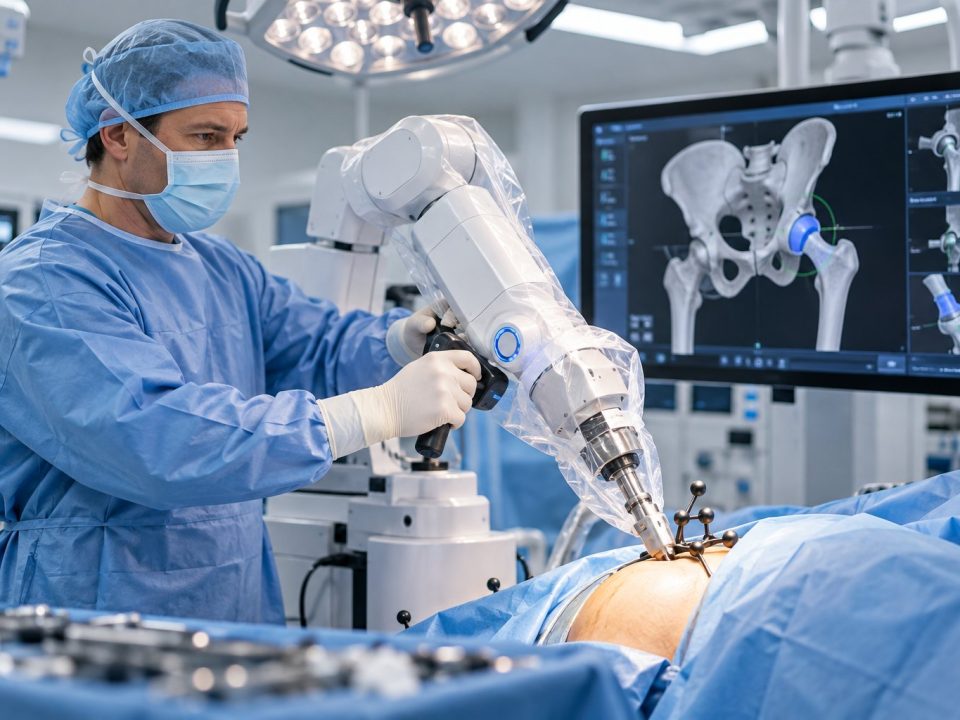
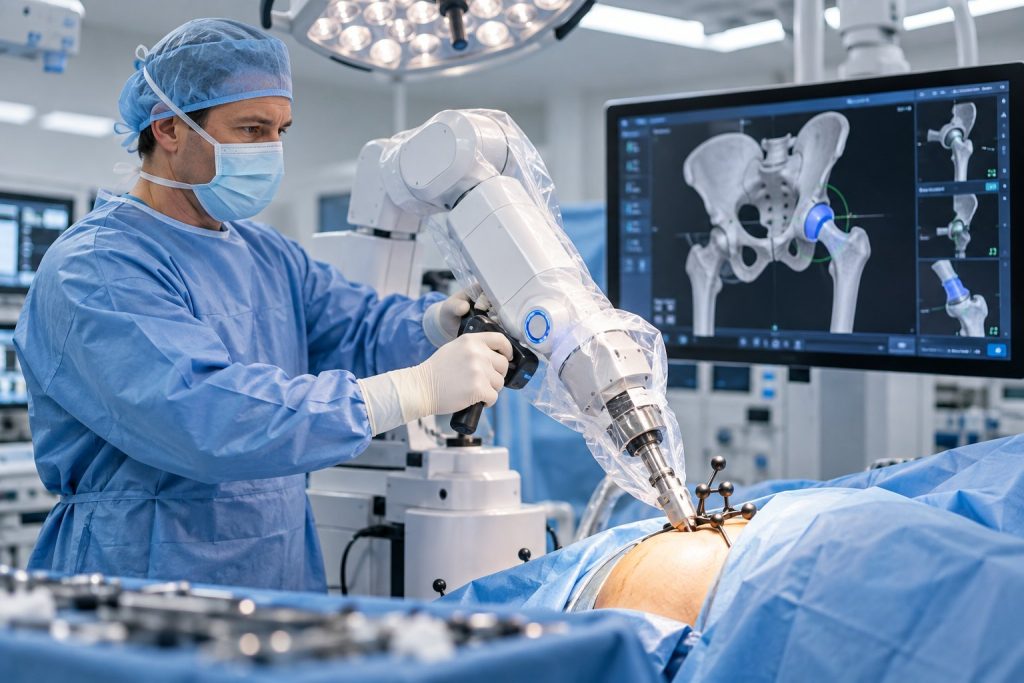
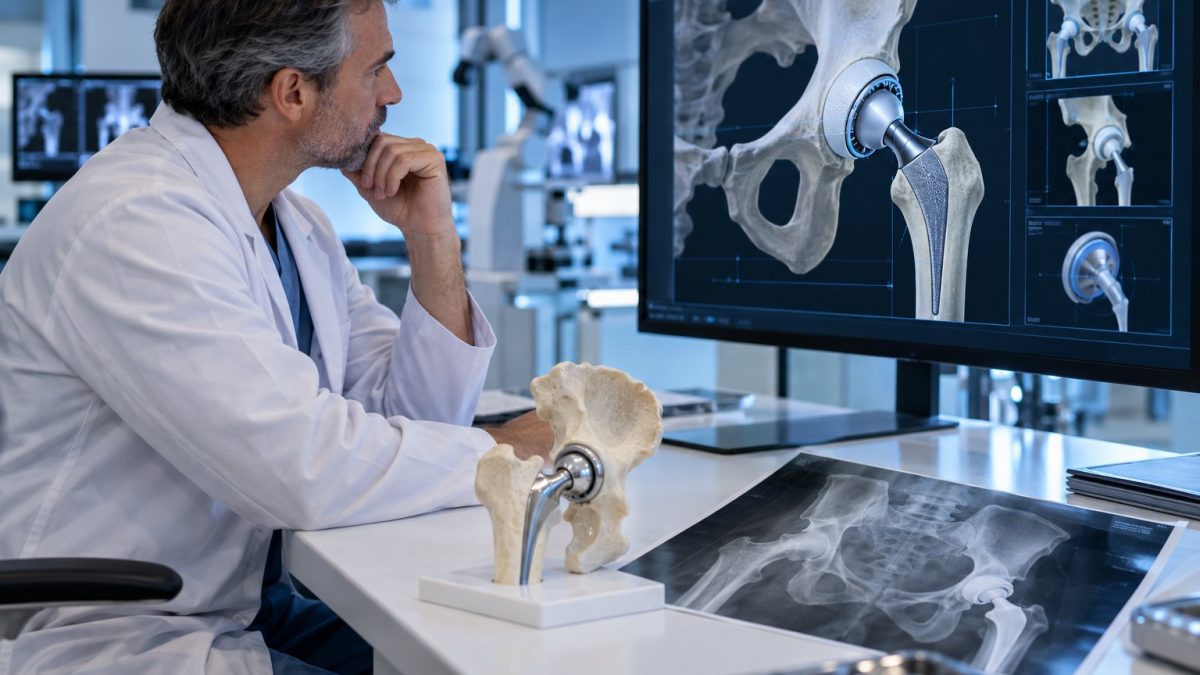
Primeiro, o planejamento tridimensional personalizado. A tomografia do paciente gera um modelo exato da sua anatomia, e sobre esse modelo eu escolho o tamanho e a posição de cada componente antes da cirurgia. Isso substitui a estimativa pela medida.
Segundo, a execução controlada. Durante a cirurgia, o braço robótico só permite que o instrumento trabalhe dentro dos limites que eu planejei. Se eu tentar ir além, ele resiste e para. Isso elimina a variabilidade do gesto manual na etapa mais delicada, que é a preparação do acetábulo.
Terceiro, a medição em tempo real. O sistema me informa, durante o procedimento, a inclinação e a anteversão da cúpula, o comprimento da perna e o deslocamento lateral do fêmur, chamado offset. Eu ajusto esses valores ainda durante a cirurgia, com a articulação aberta.
Quarto, a preservação de osso. Como a fresagem é limitada ao necessário, o robô evita a retirada excessiva de osso, o que importa principalmente em pacientes mais jovens, que podem precisar de uma revisão no futuro.
Neste vídeo, mostro como o robô MAKO funciona na cirurgia do quadril e por que ele não opera sozinho:
Por que o posicionamento é o centro de tudo?
A cúpula do acetábulo precisa ficar dentro de uma faixa de ângulos considerada segura. Fora dela, aumentam os riscos de luxação, de atrito entre os componentes, de desgaste acelerado e de dor persistente. A literatura mostra que, mesmo com cirurgiões experientes, uma parcela relevante das cúpulas colocadas pelo método convencional fica fora dessa zona. Com a assistência robótica, a proporção de componentes bem posicionados aumenta de forma consistente. Esse é, hoje, o benefício mais bem documentado da tecnologia.
A diferença de comprimento das pernas
Uma das queixas mais comuns após a prótese convencional é a sensação de que uma perna ficou maior que a outra. Muitas vezes é uma diferença de poucos milímetros, mas ela incomoda, altera a marcha e sobrecarrega a coluna. O sistema robótico mede o comprimento e o offset durante a cirurgia, e eu consigo corrigir antes de fechar. É um ganho concreto de qualidade de vida que os pacientes percebem no dia a dia.
O que continua igual, com ou sem robô
A boa indicação continua sendo o ponto de partida: operar quem não precisa é um erro, com ou sem robô. A técnica de acesso, o cuidado com os tecidos e a escolha do implante continuam decidindo boa parte do resultado. A reabilitação continua igual: a fisioterapia e o fortalecimento são o que transforma a cirurgia em movimento. E a experiência continua no centro: o robô executa o plano, e quem constrói o plano, toma as decisões e responde pelo resultado é o cirurgião.
O que os estudos já mostram e o que ainda está sendo avaliado
O ganho de precisão no posicionamento é bem estabelecido. Há evidência crescente de menor taxa de luxação e de melhor restauração da biomecânica do quadril. O que ainda está em acompanhamento é o impacto de longo prazo na durabilidade das próteses, simplesmente porque a tecnologia é recente demais para ter dados de 20 ou 30 anos. A expectativa, baseada na relação entre posicionamento e desgaste, é positiva, mas eu prefiro apresentar ao paciente o que já está comprovado e o que ainda está sendo estudado.
Como isso chega ao paciente em Porto Alegre
No Hospital Moinhos de Vento, o sistema robótico MAKO está disponível para a cirurgia do quadril desde o fim de 2024. Para o paciente, a diferença no preparo é a tomografia prévia. A cirurgia em si tem duração semelhante à convencional, e a recuperação segue o mesmo caminho: caminhada no dia seguinte, alta em dois ou três dias e fisioterapia progressiva.
Minha visão sobre a tecnologia
Eu vejo a robótica como o próximo passo natural da cirurgia do quadril, que sempre buscou precisão. É uma ferramenta que reduz a variabilidade e aumenta a previsibilidade de um procedimento que já era muito bem-sucedido. Para quem vai colocar uma prótese que deve durar décadas, cada grau de precisão a mais conta.
Quer saber se a cirurgia robótica é indicada para o seu caso? Agende uma consulta e vamos conversar sobre as opções com base nos seus exames.
Dr. Cristiano Diesel
Ortopedista e especialista em cirurgia do quadril | CRM/RS 27.196 | RQE 17.735
Rua 24 de Outubro, 1440, sala 1004, Independência, Porto Alegre, RS
YouTube: Entendendo Quadril | Instagram: @entendendo_quadril